
Comunicazione subacquea: come trasmettere segnali e dati sott’acqua
Collegare un sensore immerso, comandare un robot o ricevere un video dal fondale richiede scelte diverse. Sott’acqua non basta adattare una connessione Wi-Fi: distanza, salinità, torbidità, movimento ed energia cambiano il progetto. Questa guida confronta le tecnologie disponibili e spiega come scegliere il collegamento in base ai dati da trasmettere.
In questo articolo
- Perché la comunicazione subacquea richiede tecnologie dedicate
- Prima del modem: trasmettere una misura o una forma d’onda?
- Comunicazione acustica: suono per telemetria e comandi a distanza
- Comunicazione ottica: LED e laser per trasferire più dati
- Radiofrequenza e induzione magnetica: due approcci da distinguere
- Cavo elettrico e fibra ottica: quando serve continuità
- Le tecnologie a confronto
- Sistemi ibridi: collegare fondale, superficie e rete
- Dai segnali al protocollo: cosa deve gestire il software
- Tre casi pratici: sensori, video e scarico dati
- Come impostare un prototipo di comunicazione subacquea
Perché la comunicazione subacquea richiede tecnologie dedicate
Il primo ostacolo è il mezzo di propagazione. L’acqua di mare attenua fortemente le onde radio nelle bande usate dalle normali reti terrestri: il Center for Marine Robotics del WHOI descrive questo limite come una delle ragioni per sviluppare collegamenti acustici e ottici. Wi-Fi, Bluetooth e radio terrestri non offrono quindi, una volta immersi, la copertura a cui siamo abituati in aria.
Acqua dolce e acqua salata, inoltre, non sono ambienti equivalenti. La conducibilità influisce sui sistemi elettromagnetici, mentre particelle sospese e luce ambientale condizionano quelli ottici. Per scegliere bene bisogna descrivere la tratta effettiva tra trasmettitore e ricevitore, non soltanto la profondità di immersione.
La scelta iniziale: per telemetria su distanze elevate si valuta l’acustica; per trasferimenti veloci tra dispositivi vicini, l’ottica; per video e controllo continui, un cavo può essere la soluzione più diretta. Radio e induzione magnetica hanno impieghi specifici da verificare sul campo.
Prima del modem: trasmettere una misura o una forma d’onda?
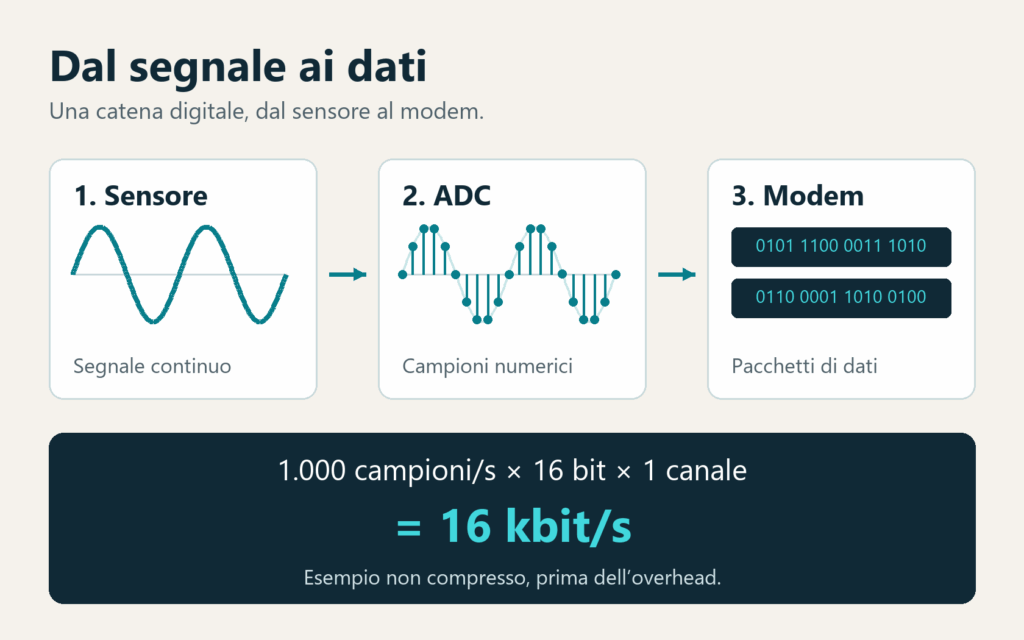
La telemetria è l’invio a distanza di misure e informazioni sullo stato del dispositivo. Una temperatura ogni minuto richiede pochi dati; il segnale continuo di un idrofono, cioè un microfono subacqueo, può generarne molti di più. Nei sistemi digitali, il segnale analogico viene campionato da un convertitore analogico-digitale, o ADC, e rappresentato con valori numerici.
La documentazione Analog Devices sugli ADC distingue frequenza di campionamento e risoluzione. Se ogni campione viene trasmesso senza compressione, il flusso utile si calcola moltiplicando campioni al secondo × bit trasmessi per campione × numero di canali. Un canale acquisito a 1.000 campioni/s e codificato su 16 bit produce 16 kbit/s, prima di intestazioni e correzione degli errori: supera già il bitrate massimo del modem acustico citato sotto. È un esempio di calcolo, non una configurazione consigliata per qualsiasi sensore.
Campionamento e filtri devono preservare il contenuto del segnale che interessa misurare: il filtro anti-aliasing evita che frequenze indesiderate si confondano con quelle utili dopo la conversione. Per ridurre i dati si può elaborare il segnale a bordo e inviare indicatori o eventi, conservando localmente i campioni originali quando servono.
Comunicazione acustica: suono per telemetria e comandi a distanza
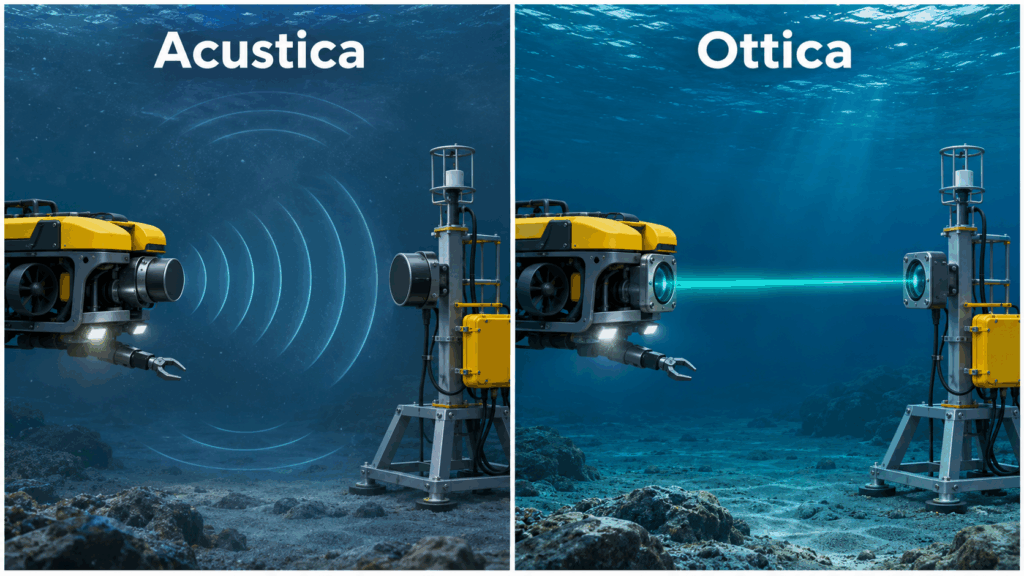
Un modem acustico codifica i dati in un segnale sonoro, trasmesso da un trasduttore e rilevato da un ricevitore subacqueo. È una tecnologia usata per collegare strumenti e veicoli senza un cavo, anche su distanze di chilometri. Come esempio concreto, il produttore EvoLogics dichiara per il PRO 7/17 una portata fino a 8.000 metri e una velocità fino a 6,9 kbit/s: sono specifiche di quel dispositivo, da verificare nelle condizioni operative del progetto.
“Acustico” non significa necessariamente “ultrasonico”: il modello citato opera nella banda 7–17 kHz. La frequenza del segnale che il sensore misura, la sua frequenza di campionamento e la frequenza usata dal modem per comunicare sono parametri distinti.
Il canale cambia con rumore, riflessioni su superficie e fondale, movimento dei terminali e profilo dell’acqua. Il movimento introduce anche variazioni di frequenza, note come effetto Doppler. La ricerca del gruppo Acoustic Communications del WHOI comprende ricevitori adattivi, codici di correzione e sistemi multicanale per affrontare questi problemi.
Va distinta la velocità del modem dai dati utili consegnati all’applicazione. La documentazione del WHOI Micromodem chiarisce che conferme di ricezione, elaborazione e tempi di propagazione riducono il throughput, cioè la quantità effettiva di dati trasferita nell’unità di tempo. Telemetria e comandi compatti sono quindi obiettivi diversi da un flusso video continuo.
Assumendo una velocità del suono di circa 1.500 m/s, indicata dalla NOAA, un chilometro richiede circa 0,67 secondi di sola propagazione, ossia circa 1,33 secondi per andata e ritorno. A questi tempi si aggiungono trasmissione del pacchetto, elaborazione ed eventuali ritrasmissioni. È un calcolo indicativo, non una misura del tempo di risposta di un modem.
Comunicazione ottica: LED e laser per trasferire più dati
Un collegamento ottico usa luce modulata e un ricevitore sensibile alle sue variazioni. Può offrire velocità elevate, ma richiede un percorso ottico adeguato: assorbimento, dispersione, ostacoli e orientamento dei terminali influenzano il risultato. Nei sistemi con fascio stretto diventa particolarmente importante mantenere il puntamento.
Anche il colore della luce è una scelta tecnica. Una ricerca sulle comunicazioni ottiche in acque costiere confronta LED blu e verdi: il minimo di attenuazione può spostarsi rispetto all’acqua oceanica più limpida. La lunghezza d’onda va quindi scelta insieme a sorgente, ricevitore e proprietà dell’acqua, anziché assumere che lo stesso colore sia sempre il migliore.
Il MIT Lincoln Laboratory documenta collegamenti laser subacquei capaci di supportare video, con sistemi di compensazione del movimento. È una dimostrazione delle possibilità della tecnologia, non una portata garantita per qualsiasi acqua o terminale.
Esistono anche modem commerciali: Sonardyne indica per BlueComm 200 UV velocità da 2,5 a 10 Mbit/s e portata ottica fino a 75 metri. Questi valori non sono intercambiabili con la profondità operativa dell’involucro: resistere alla pressione a migliaia di metri non significa trasmettere otticamente per quella distanza. Torbidità, illuminazione e installazione restano elementi da verificare.
Radiofrequenza e induzione magnetica: due approcci da distinguere
Una radio immersa non va progettata usando le aspettative di un collegamento terrestre. Frequenza, antenne, potenza, distanza e conducibilità dell’acqua concorrono al bilancio del collegamento. Cambiare modulo radio o usare una modulazione a lungo raggio, come LoRa, non elimina l’attenuazione introdotta dal mezzo.
Anche l’induzione magnetica è un fenomeno elettromagnetico, ma sfrutta l’accoppiamento nel campo vicino tra bobine. Per collegamenti di prossimità può essere interessante, per esempio tra un veicolo e una stazione di aggancio, senza un contatto elettrico esposto all’acqua. Geometria, distanza e orientamento delle bobine sono però parte del progetto.
Uno studio sperimentale pubblicato su Sensors mostra un sistema a bobine per veicoli subacquei e ne misura l’area di ricezione. Le prove evidenziano il peso della posizione relativa dei terminali. Il risultato riguarda quella configurazione: non dimostra che l’induzione sostituisca un modem acustico sulle lunghe distanze.

Cavo elettrico e fibra ottica: quando serve continuità
Se è accettabile un collegamento fisico, un cavo può portare dati e, con conduttori dedicati, alimentazione. La fibra ottica trasporta il segnale luminoso dentro la fibra, separandolo dal percorso nell’acqua. In un resoconto operativo, MBARI descrive i cavi dei ROV Doc Ricketts e Ventana, che uniscono alimentazione elettrica e trasmissione dei dati in fibra.
Un ROV è un veicolo comandato a distanza; un AUV è un veicolo subacqueo autonomo. Per un ROV con video e pilotaggio continuativo, il cavo resta una scelta da considerare fin dall’inizio. Offre un percorso dati controllabile, ma introduce trascinamento, ingombro, rischio di impigliamento e gestione dell’avvolgimento. Connettori, tenuta e resistenza meccanica vanno progettati insieme all’elettronica.
La fibra non alimenta il dispositivo: servono una batteria locale oppure conduttori elettrici nello stesso collegamento. Anche un cavo Ethernet o RS-485 richiede una lunghezza e un’installazione compatibili con l’interfaccia scelta; un cavo qualsiasi non diventa adatto all’immersione perché trasporta il segnale corretto.
Le tecnologie a confronto
| Tecnologia | Quando valutarla | Vincolo principale |
|---|---|---|
| Acustica | Sensori e comandi senza cavo su distanze elevate. | Latenza, capacità utile e variabilità del canale. |
| Ottica wireless | Trasferimenti veloci tra terminali con un buon percorso ottico. | Torbidità, luce ambientale e geometria del collegamento. |
| Radiofrequenza | Tratte immerse specifiche e di portata limitata, da dimostrare con misure. | Attenuazione nell’acqua, soprattutto marina. |
| Induzione magnetica | Scambio dati di prossimità e stazioni di aggancio. | Accoppiamento tra bobine, ingombro e orientamento. |
| Cavo / fibra | Video, controllo continuo e postazioni collegabili fisicamente. | Gestione meccanica, posa e connessioni. |
La tabella è una sintesi editoriale dei criteri descritti sopra. Per confrontare due dispositivi servono misure nella stessa acqua, alla stessa distanza e con lo stesso carico di dati.
Per decidere: se serve un flusso continuo e il cavo è ammissibile, valuta prima il collegamento fisico. Se occorre muoversi senza cavo su distanze elevate, dimensiona l’acustica sui messaggi essenziali. Se devi scaricare molti dati tra terminali vicini, verifica il percorso ottico. L’induzione è un’opzione da provare quando l’accoppiamento può avvenire in prossimità.
Sistemi ibridi: collegare fondale, superficie e rete
Le tecnologie possono essere complementari. Una possibile architettura usa l’acustica per inviare stato e comandi, poi passa a un collegamento ottico quando il veicolo si avvicina alla stazione per scaricare un archivio. Il WHOI descrive esperimenti che combinano modem acustici e ottici proprio per operazioni senza cavo e recupero dei dati.
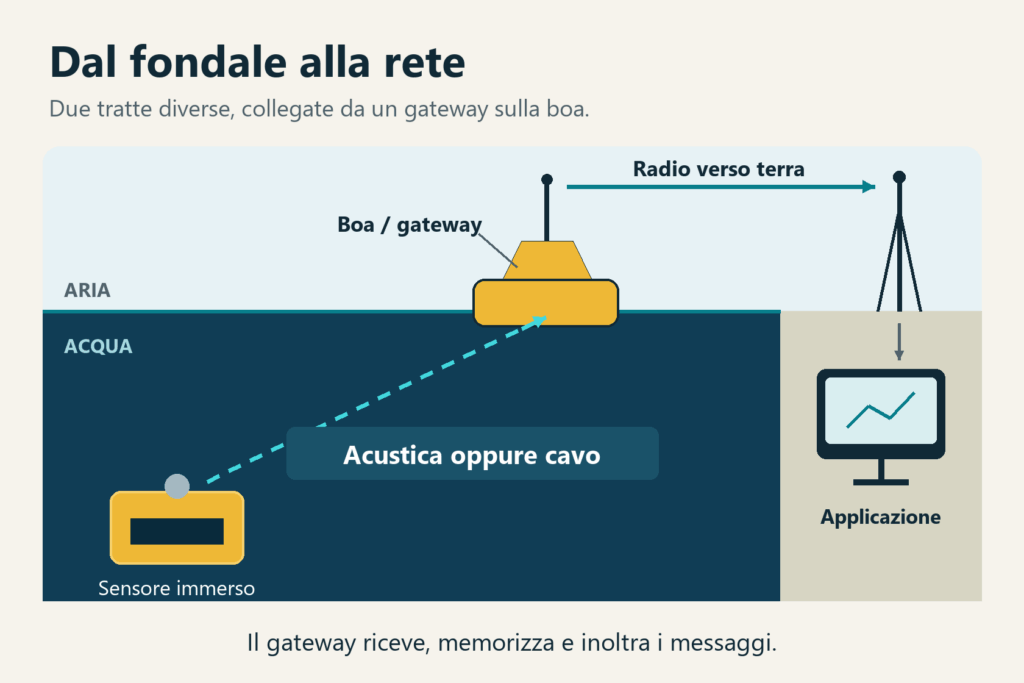
Un’altra soluzione è una boa con antenna emersa: la tratta subacquea usa acustica o cavo, mentre il collegamento verso terra usa una rete radio o satellitare adeguata. Le due tratte hanno caratteristiche diverse e richiedono un gateway, cioè un dispositivo che riceve, memorizza e inoltra i messaggi.
Dai segnali al protocollo: cosa deve gestire il software
La scelta del mezzo fisico è solo un livello. UART, RS-485 ed Ethernet possono collegare il modem alla sua elettronica di controllo: non specificano, da sole, come attraversare l’acqua. Il software deve definire formato dei pacchetti, indirizzi, tempi di attesa e comportamento quando un messaggio non arriva.
Per l’interoperabilità acustica esiste JANUS, sviluppato dal CMRE e adottato come standard NATO: permette contatto iniziale e segnalazione con un formato comune. Non rende automaticamente compatibili tutte le modalità proprietarie o le applicazioni di modem diversi.
Nel progetto conviene prevedere messaggi numerati, rilevamento degli errori, conferme selettive e memoria locale. Per i comandi, occorre distinguere la conferma di ricezione dall’avvenuta esecuzione ed evitare che una ritrasmissione ripeta un’azione. Il controllo degli errori non sostituisce l’autenticazione del mittente.
Tre casi pratici: sensori, video e scarico dati
Un sensore che invia misure periodiche
Un pacchetto utile di 64 byte ogni minuto genera, per semplice calcolo, circa 8,5 bit/s medi. Non comprende intestazioni, correzione degli errori, conferme e ritrasmissioni. Il traffico medio è piccolo, ma autonomia, picchi di trasmissione e tempo massimo di consegna vanno valutati insieme. Un collegamento acustico o un cavo verso una boa sono opzioni da confrontare.
Un robot che deve inviare video in diretta
Prima di scegliere il modem, si misura il flusso della telecamera con la compressione prevista. Per un controllo continuo si valuta il cavo; un collegamento ottico wireless può essere un’alternativa se distanza, visibilità e movimento consentono di mantenerlo. Un modem acustico scelto per brevi messaggi non va dimensionato assumendo che sostenga anche il video.
Uno strumento che conserva un archivio sul fondale
Può essere più efficiente registrare localmente i dati e trasmettere soltanto stato e allarmi. Un veicolo in avvicinamento recupera poi l’archivio tramite un collegamento più veloce. Questa è una proposta di architettura da provare sul carico reale, non una regola valida per ogni missione.
Come impostare un prototipo di comunicazione subacquea
La nostra indicazione è partire da requisiti misurabili prima di scegliere il componente:
- Descrivere l’ambiente: acqua dolce o salata, profondità, distanza tra nodi, torbidità e movimento.
- Quantificare i dati: dimensione dei messaggi, frequenza, eventuale video e massimo ritardo accettabile.
- Definire l’autonomia: consumo in trasmissione, ricezione e attesa, frequenza di manutenzione e memoria disponibile.
- Provare il collegamento: misurare dati utili consegnati, pacchetti persi, distribuzione dei ritardi e recupero dopo un’interruzione, anche con terminali in movimento. Una buona media non basta se alcuni comandi arrivano troppo tardi.
- Passare dall’ambiente controllato al sito reale: verificare contenitore, connettori e comportamento nella stessa acqua in cui il sistema lavorerà.
Per collegare questa scelta al dispositivo completo, leggi anche la guida JWare alla prototipazione elettronica, dal sensore all’applicazione. Un buon risultato integra mezzo di trasmissione, elettronica, firmware e interfaccia: ogni parte deve rispettare i limiti delle altre.
Fonti tecniche consultate il 12 novembre 2026: WHOI, NOAA, MIT Lincoln Laboratory, MBARI, CMRE/NATO, letteratura sperimentale e schede dei produttori citati. Le prestazioni commerciali sono dichiarazioni del produttore; i calcoli e gli scenari applicativi sono esempi progettuali, non misure effettuate da JWare.
Vuoi collegare un sensore o un dispositivo immerso?
Partiamo da ambiente, distanza e dati da trasferire per definire il prototipo, l’elettronica e il software di acquisizione.